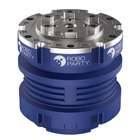
- 10 N·m nominales, 35 N·m de pico El par de pico es un valor de corta duración, así que el servicio continuo debe dimensionarse con los valores nominales y un ciclo definido.
- Reducción de 19,5:1, 60 rpm nominales La velocidad de pico es de 200 rpm y la velocidad en vacío de 200 rpm (±10 %), ambas distintas del valor nominal.
- 65 mm de diámetro, 533,1 g La longitud axial es de 61,2 mm (±0,5) con un orificio hueco de 4,5 mm, lo que lo convierte en el miembro compacto de la familia.
- Doble encoder, 17 y 19 bits Realimentación tanto en el lado del motor como en el lado del reductor, a través de CAN FD o EtherCAT.
- 48 V, 2 A nominales y 16 A de pico Una resistencia de 0,81 Ω, una inductancia de 0,93 mH, una constante de FCEM de 8,3 V/krpm y diez pares de polos completan los datos eléctricos.
- Juego de 15 arcmin como máximo La potencia nominal es de 62,8 W (±5 %) y la inercia del rotor del motor de 8,3 kg·mm² como datos para modelado.
- Planos del hardware y código de los controladores La familia ofrece fijación por abrazadera, paso de cables hueco, planos del hardware y código de los controladores, con dimensiones específicas de cada modelo.

Descripción
El ROMOMO 6562 es el módulo pequeño y completamente especificado de la familia de módulos articulares de RoboParty: 10 N·m (±5 %) de par nominal, 35 N·m de pico, 60 rpm de velocidad nominal frente a 200 rpm de pico, mediante una reducción de 19,5:1. Su masa medida del prototipo es de 533,1 g y sus dimensiones son de 65 mm de diámetro exterior y 61,2 mm (±0,5) a lo largo del eje, con un orificio hueco de 4,5 mm.
Los valores nominales y los de pico son cosas distintas, y RoboParty lo indica de forma explícita: los valores de pico describen condiciones de corta duración, no una salida continua. Un mecanismo que necesite par sostenido debe dimensionarse con los valores nominales y un ciclo de trabajo definido. Otros datos de movimiento: velocidad en vacío de 200 rpm (±10 %), potencia nominal de 62,8 W (±5 %) y juego de 15 arcmin como máximo.
En el plano eléctrico funciona a 48 V con 2 A (±5 %) nominales y 16 A (±10 %) de pico, una resistencia entre fases de 0,81 Ω a 20 °C, una inductancia entre fases de 0,93 mH, una constante de FCEM de 8,3 V/krpm y diez pares de polos. La realimentación se basa en un doble encoder de 17 bits en el lado del motor y 19 bits en el lado del reductor, a través de CAN FD o EtherCAT, y la inercia del rotor del motor es de 8,3 kg·mm². Una advertencia: la constante de par es de 2,37 N·m/A, mientras que la del 10062, más grande, es de 0,163 N·m/A, así que confirme con el presupuesto el punto de referencia de cada valor antes de introducir cualquiera de ellos en un modelo de motor.
Los módulos ROMOMO son actuadores propios de RoboParty, la misma familia que utilizan sus humanoides ROBOTO 01. La familia está diseñada para fijación por abrazadera y paso de cables por la salida hueca, con acceso a los planos del hardware y al código fuente de los controladores. Las dimensiones huecas y los detalles de montaje varían según el modelo y se confirman con el plano de este módulo. El aislamiento es de clase F (155 °C), una clase de aislamiento y no una temperatura ambiente de funcionamiento; el grado de protección y cualquier función de seguridad certificada se confirman en el presupuesto.
Capacidades principales
- 10 N·m nominales, 35 N·m de pico: El par de pico es un valor de corta duración, así que el servicio continuo debe dimensionarse con los valores nominales y un ciclo definido.
- Reducción de 19,5:1, 60 rpm nominales: La velocidad de pico es de 200 rpm y la velocidad en vacío de 200 rpm (±10 %), ambas distintas del valor nominal.
- 65 mm de diámetro, 533,1 g: La longitud axial es de 61,2 mm (±0,5) con un orificio hueco de 4,5 mm, lo que lo convierte en el miembro compacto de la familia.
- Doble encoder, 17 y 19 bits: Realimentación tanto en el lado del motor como en el lado del reductor, a través de CAN FD o EtherCAT.
- 48 V, 2 A nominales y 16 A de pico: Una resistencia de 0,81 Ω, una inductancia de 0,93 mH, una constante de FCEM de 8,3 V/krpm y diez pares de polos completan los datos eléctricos.
- Juego de 15 arcmin como máximo: La potencia nominal es de 62,8 W (±5 %) y la inercia del rotor del motor de 8,3 kg·mm² como datos para modelado.
- Planos del hardware y código de los controladores: La familia ofrece fijación por abrazadera, paso de cables hueco, planos del hardware y código de los controladores, con dimensiones específicas de cada modelo.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Marca | RoboParty |
|---|---|
| Fabricante | RoboParty |
| Modelo | ROMOMO 6562 |
| Tipo de producto | Módulo articular robótico (actuador integrado) |
| Par nominal | 10 N·m ±5 % |
| Par de pico | 35 N·m (corta duración) |
| Velocidad nominal | 60 rpm |
| Velocidad de pico | 200 rpm |
| Velocidad en vacío | 200 rpm ±10 % |
| Relación de reducción | 19,5:1 |
| Potencia nominal | 62,8 W ±5 % |
| Juego angular | 15 arcmin como máximo |
| Masa | 533,1 g, masa medida del prototipo (límite de especificación de la familia: 530 g) |
| Tensión nominal | 48 V |
| Corriente nominal | 2 A ±5 % |
| Corriente de pico | 16 A ±10 % |
| Resistencia entre fases (20 °C) | 0,81 Ω ±5 % |
| Inductancia entre fases | 0,93 mH ±10 % |
| Constante de FCEM | 8,3 V/krpm |
| Pares de polos | 10 |
| Constante de par | 2,37 N·m/A (convención de referencia a confirmar en el presupuesto) |
| Comunicación | CAN FD / EtherCAT |
| Realimentación | Doble encoder, 17 bits lado motor / 19 bits lado reductor |
| Diámetro exterior | 65 mm |
| Longitud axial | 61,2 mm ±0,5 |
| Diámetro del eje hueco | 4,5 mm |
| Inercia del rotor del motor | 8,3 kg·mm² |
| Clase de aislamiento | F (155 °C) — clase de aislamiento, no una temperatura de funcionamiento |
| Estructura | Reductor planetario de dos etapas, rotor interior |
| Grado de protección | A confirmar en el presupuesto |
| Temperatura ambiente de funcionamiento | A confirmar en el presupuesto |
| Patrón de montaje | A confirmar en el presupuesto |
| Precio | Solo bajo presupuesto |
Sectores
Preguntas frecuentes
Es un módulo articular robótico integrado de la familia de actuadores ROMOMO de RoboParty, con un par nominal de 10 N·m y una tolerancia del 5 %, 35 N·m de pico y una velocidad nominal de 60 rpm mediante una reducción de 19,5:1.
No. RoboParty define los parámetros de pico como valores de corta duración, por lo que el valor de pico de 35 N·m debe mantenerse separado del par nominal de 10 N·m al dimensionar un mecanismo.
El 6562 es la unidad más pequeña: 10 N·m nominales frente a 44 N·m, 35 N·m de pico frente a 160 N·m, 65 mm de diámetro exterior frente a 100 mm, y 533,1 g frente a 1.197 g. El 10062 utiliza además una reducción de 22:1 y una velocidad nominal de 80 rpm.
La masa medida del prototipo es de 533,1 g, frente a un límite de especificación de la familia de 530 g. Ninguno de los dos es un peso de envío ni una tolerancia de producción, así que el contenido del conjunto entregado se confirma en el presupuesto.
Con precaución. Es de 2,37 N·m/A para este módulo frente a 0,163 N·m/A en el 10062, más grande, por lo que el punto de referencia de cada valor se confirma en el presupuesto antes de utilizar cualquiera de ellos en un modelo de motor.
Se ofrece bajo presupuesto: el modelo exacto, la interfaz de control, el cableado suministrado, la revisión de la documentación y el régimen de trabajo previsto se confirman para cada proyecto.
Vistos recientemente
Aún no has visto ningún producto.