- Kamera, RTK und IMU in einem Modul fusioniert Zwei RGB-Kameras, satellitengestütztes Netzwerk-RTK und eine sechsachsige IMU werden kombiniert, statt dass sich der Roboter auf eine einzige Quelle verlässt.
- 1,5 cm horizontale und 2 cm vertikale Genauigkeit Positionsgenauigkeit unter optimalen Bedingungen, dazu eine Kursgenauigkeit von 0,1° pro 1 m Antennenbasislinie und ein Kaltstart in unter 15 Sekunden.
- Acht Systeme und L-Band BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS und L-Band werden auf mehreren Frequenzbändern unterstützt.
- 5G- und 4G-Modem an Bord Ein Modem in globaler Version nach 3GPP Release 17 erreicht bis zu 223 Mbit/s Download und 123 Mbit/s Upload bei 5G NR SA sowie 195 Mbit/s Download und 75 Mbit/s Upload bei 4G LTE.
- RK3588-Rechenleistung mit 6-TOPS-NPU Ein Rockchip RK3588 im 8-nm-Prozess mit Mali-G610-Grafik, 8 GB LPDDR4X und 32 GB eMMC läuft unter Ubuntu 20.04, mit ROS 1 Noetic auf dem X30 und ROS 2 Foxy auf dem M20.
- IP67 im 203-mm-Gehäuse Das Gehäuse mit 203 × 110 × 93 mm ist nach IP67 staub- und wasserdicht und arbeitet von −20 °C bis +55 °C.
- Ein Rundsteckverbinder für Daten und Strom Ein 12-poliger Rundsteckverbinder (Stecker) führt 8 Pins Gigabit-Ethernet und 4 Pins Stromversorgung mit DC 12–24 V – ganz ohne PoE.

Beschreibung
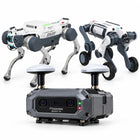
Das AD4GT-10 ist ein Positionierungsmodul für den Deep Robotics X30 und M20, das drei Quellen fusioniert, statt sich auf eine zu verlassen: Stereosehen mit zwei RGB-Kameras mit 1024 × 768, satellitengestütztes Netzwerk-RTK über BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS und L-Band sowie eine sechsachsige IMU. Unter optimalen Bedingungen liegt die Genauigkeit bei 1,5 cm horizontal und 2 cm vertikal, die Kursgenauigkeit bei 0,1° pro Meter Antennenbasislinie, und der Kaltstart dauert unter 15 Sekunden.
Zwei GNSS-Antennen sind erforderlich, und sie müssen mehr als 35 cm auseinander sitzen – eine über dem Modul, eine am Heck des Roboters –, denn erst diese Basislinie liefert neben der Position auch den Kurs. RTK-Korrekturdaten kommen als RTCM über das Mobilfunknetz; für Standorte ohne Mobilfunkempfang ist als Software-Anpassung eine PPP-AR-Lösung mit Korrekturdaten von geostationären Satelliten möglich.
Zugleich ist es das Funkmodul des Roboters. Ein 5G-NR-SA- und 4G-LTE-Modem in globaler Version nach 3GPP Release 17 deckt eine lange Bandliste ab und erreicht im 5G-Netz bis zu 223 Mbit/s im Download und 123 Mbit/s im Upload, mit Nano-SIM-Steckplatz und zwei reservierten SMA-Antennenanschlüssen. Dahinter steckt ein vollwertiges Rechenmodul: ein Rockchip RK3588 im 8-nm-Prozess, Mali-G610-Grafik, eine NPU mit einer Leistung von 6 TOPS bei INT8, 8 GB LPDDR4X und 32 GB eMMC, mit Ubuntu 20.04 – ROS 1 Noetic für den X30, ROS 2 Foxy für den M20.
Das Gehäuse misst 203 × 110 × 93 mm (±0,2 mm), ist nach IP67 geschützt und arbeitet von −20 °C bis +55 °C; ein 12-poliger Rundsteckverbinder führt Gigabit-Ethernet und Strom über einen einzigen Anschluss (kein PoE). Gewicht und Spitzenstromaufnahme werden mit der Bestellung bestätigt. Auch die Taktfrequenzen von CPU und GPU werden mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- Kamera, RTK und IMU in einem Modul fusioniert: Zwei RGB-Kameras, satellitengestütztes Netzwerk-RTK und eine sechsachsige IMU werden kombiniert, statt dass sich der Roboter auf eine einzige Quelle verlässt.
- 1,5 cm horizontale und 2 cm vertikale Genauigkeit: Positionsgenauigkeit unter optimalen Bedingungen, dazu eine Kursgenauigkeit von 0,1° pro 1 m Antennenbasislinie und ein Kaltstart in unter 15 Sekunden.
- Acht Systeme und L-Band: BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS und L-Band werden auf mehreren Frequenzbändern unterstützt.
- 5G- und 4G-Modem an Bord: Ein Modem in globaler Version nach 3GPP Release 17 erreicht bis zu 223 Mbit/s Download und 123 Mbit/s Upload bei 5G NR SA sowie 195 Mbit/s Download und 75 Mbit/s Upload bei 4G LTE.
- RK3588-Rechenleistung mit 6-TOPS-NPU: Ein Rockchip RK3588 im 8-nm-Prozess mit Mali-G610-Grafik, 8 GB LPDDR4X und 32 GB eMMC läuft unter Ubuntu 20.04, mit ROS 1 Noetic auf dem X30 und ROS 2 Foxy auf dem M20.
- IP67 im 203-mm-Gehäuse: Das Gehäuse mit 203 × 110 × 93 mm ist nach IP67 staub- und wasserdicht und arbeitet von −20 °C bis +55 °C.
- Ein Rundsteckverbinder für Daten und Strom: Ein 12-poliger Rundsteckverbinder (Stecker) führt 8 Pins Gigabit-Ethernet und 4 Pins Stromversorgung mit DC 12–24 V – ganz ohne PoE.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Fibocom |
|---|---|
| Modell | AD4GT-10 |
| Produktart | Multimodales Positionierungsmodul mit Sensorfusion (Kamera, RTK und IMU), Mobilfunk und integrierter Recheneinheit |
| Kompatible Plattformen | Deep Robotics X30 und M20 |
| Haupt-SoC | Rockchip RK3588, 8-nm-Prozess |
| CPU | 8 Kerne (4 Performance- + 4 Effizienzkerne); Taktfrequenzen werden mit dem Angebot bestätigt |
| GPU | Mali-G610; Taktfrequenz wird mit dem Angebot bestätigt |
| NPU | Entspricht 6 TOPS (INT8) |
| Betriebssystem | Ubuntu 20.04 |
| Roboter-Framework | ROS 1 Noetic für den X30; ROS 2 Foxy für den M20 |
| Arbeitsspeicher | 8 GB LPDDR4X |
| Speicher | 32 GB eMMC-Flash |
| Spannungsversorgung | DC 12–24 V, 2 A; Spitzenstrom wird mit dem Angebot bestätigt |
| Stromanschluss | 12-poliger Rundsteckverbinder, Stecker (8 Pins Gigabit-Ethernet + 4 Pins Strom, kein PoE) |
| Antennenanschlüsse | 1× SMA-Buchse für GNSS; 2× SMA-Buchse für Mobilfunk (reserviert) |
| SIM | Nano-SIM, steckbar; alternativ in SMD-Ausführung |
| USB | USB Type-C, USB 2.0 |
| Kühlung | PWM-gesteuerter Radiallüfter |
| Mobilfunk | 5G NR SA und 4G LTE, globale Version, 3GPP Release 17 |
| 5G-NR-SA-Bänder | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| 4G-LTE-Bänder | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| Spitzendatenrate | 5G NR SA 223 Mbit/s Download / 123 Mbit/s Upload; 4G LTE 195 Mbit/s Download / 75 Mbit/s Upload |
| Maximale Sendeleistung | 5G NR Klasse 3 (23 dBm ±2 dB); LTE HPUE Klasse 2 (26 dBm ±2 dB) |
| Mobilfunkantennen | Zwei – ein Haupt-TRX-Satz und ein Diversity-RX-Satz |
| GNSS-Typ | Netzwerk-RTK (RTCM) |
| Korrekturdatenquelle | Öffentliches 4G/5G-Mobilfunknetz; PPP-AR über geostationäre Satelliten als Software-Anpassung möglich |
| GNSS-Systeme | BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS und L-Band |
| GNSS-Antennen | Zwei, mit mehr als 35 cm Abstand (eine über dem Modul, eine am Heck des Roboters) |
| Positionsgenauigkeit | 1,5 cm horizontal und 2 cm vertikal unter optimalen Bedingungen |
| Kursgenauigkeit | 0,1° pro 1 m Basislinie |
| Kaltstart | Unter 15 Sekunden |
| Kameras | 2× RGB, 1024 × 768 |
| Kamerasichtfeld | H 101° × V 73° ±3° bei 1024 × 768 |
| Tiefenbereich | 0,20–2 m (2 %) |
| IMU | 6-achsig (3-Achsen-Gyroskop, 3-Achsen-Beschleunigungssensor) |
| Statusanzeigen | Zwei zweifarbige Anzeigen (rot/grün) |
| Systemfunktionen | RTC-Systemuhr, Hardware-Watchdog, eFuse-Schutz |
| Abmessungen | 203,0 × 110,0 × 93,0 mm (±0,2 mm) |
| Schutzart | IP67 |
| ESD-Schutz | IEC 61000-4-2 Klasse 3 (Kontakt 6 kV / Luft 8 kV) |
| Betriebstemperatur | −20 °C bis +55 °C |
| Lagertemperatur | −30 °C bis +85 °C |
| Luftfeuchtigkeit im Betrieb | 0–90 % |
| Gewicht | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Drei Quellen werden kombiniert, statt einer allein zu vertrauen: zwei RGB-Kameras für das Sehen, Netzwerk-RTK über acht Satellitensysteme und eine sechsachsige IMU. Unter optimalen Bedingungen liegt die Genauigkeit bei 1,5 cm horizontal und 2 cm vertikal.
Eine einzelne Antenne liefert die Position, zwei liefern den Kurs. Sie müssen mehr als 35 cm auseinander sitzen, eine über dem Modul und eine am Heck des Roboters; diese Basislinie ergibt die Kursgenauigkeit von 0,1° pro Meter.
RTK-Korrekturdaten kommen normalerweise über das 4G- oder 5G-Netz. Für Standorte ohne Abdeckung lässt sich das Modul per Software so anpassen, dass es stattdessen PPP-AR-Korrekturen von geostationären Satelliten nutzt – sprechen Sie das bei der Bestellung an.
Einen Rockchip RK3588 im 8-nm-Prozess mit Mali-G610-Grafik und einer NPU mit 6 TOPS bei INT8, dazu 8 GB LPDDR4X und 32 GB eMMC, mit Ubuntu 20.04 – ROS 1 Noetic auf dem X30 und ROS 2 Foxy auf dem M20.
Gewicht und Spitzenstromaufnahme bestätigen wir Ihnen vor der Bestellung schriftlich. Strom und Daten teilen sich einen einzigen 12-poligen Rundsteckverbinder (Stecker), der Gigabit-Ethernet und DC 12–24 V führt, ohne PoE.
Das Fibocom AD4GT-10 Positionierungsmodul mit Sensorfusion für X30 und M20 kostet in Ihrem Markt €4.720.
Fibocom AD4GT-10 Positionierungsmodul mit Sensorfusion für X30 und M20
- Regulärer Preis
- €4.720,00
- Verkaufspreis
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.