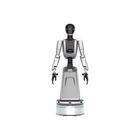
- 1.5 m Rahmen mit 16 cm Hub Ein Hubmechanismus erweitert die Arbeitshöhe um 16 cm über den 1.5 m hohen Rahmen, und das Bruttogewicht beträgt 96 kg.
- Kopf- und Handgelenkkameras in beiden Ausführungen Eine Intel RealSense D435 im Kopf und zwei Kameras RealSense D405 an den Handgelenken sind in den Ausführungen Standard und Flagship gleichermaßen verbaut.
- Die Traglast der Hände ist die Hauptentscheidung Die Hände TH-RH-1-L/R der Ausführung Standard sind für 0.5 kg ausgelegt, die hochpräzisen Hände der Ausführung Flagship für 2 bis 3 kg, passend zur Traglast von 2 bis 3 kg pro Arm.
- Zwei Bordcomputer zur Wahl Die Ausführung Standard hat einen Jetson Orin Nano 8 GB, die Ausführung Flagship ein Jetson AGX Orin 64 GB Developer Kit auf einer ARM-Plattform für umfangreichere Wahrnehmungs- und Planungssoftware.
- 21 aktive Freiheitsgrade mit 18-Bit-Encodern Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 18-Bit-Encodern über CAN und EtherCAT, die Hände laufen über einen 485-Bus, und jede Hand hat sechs aktive Freiheitsgrade.
- Radfahrwerk bis 1.5 m/s Die maximale Navigationsgeschwindigkeit beträgt 1.5 m/s auf Hochleistungsrädern, für ebene Böden in Innenräumen statt für unwegsames Gelände.
- Standardschnittstellen für die Integration Der Roboter bietet USB, einen Ethernet-Anschluss und einen Type-C-Ladeanschluss, mit einer Zweiarm-API als Einstieg in die Software.


Beschreibung
Der T170D ist die kompakte Radplattform der Ti5 T-Serie: ein 1.5 m hoher Rahmen mit 16 cm Hubmechanismus, 96 kg brutto, 1.35 m Armspannweite und 21 aktive Freiheitsgrade. Während der T170C mit 2 m Spannweite und einem um 41 cm verstellbaren Torso auf Reichweite setzt, bleibt dieser Roboter kompakter und hat eine einzige Gewichtsangabe.
Ab Lieferung ist er zudem der besser ausgestattete der beiden. Beide Ausführungen haben eine Kopfkamera Intel RealSense D435 und zwei Handgelenkkameras RealSense D405, während der T170C Kameras nur in der Ausführung Flagship mitbringt. Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 18-Bit-Encodern über CAN und EtherCAT, die Hände kommunizieren über einen 485-Bus, jeder Arm ist für 2 bis 3 kg bei einer Wiederholgenauigkeit von 0.3 mm oder besser ausgelegt, und das Radfahrwerk navigiert mit bis zu 1.5 m/s. USB, Ethernet und ein Type-C-Ladeanschluss übernehmen die externen Verbindungen, und eine Zweiarm-API ist der Einstieg in die Entwicklung.
Die beiden Ausführungen unterscheiden sich bei Händen und Rechenleistung. Die Ausführung Standard kombiniert geschickte Hände TH-RH-1-L/R mit 0.5 kg Traglast mit einem Jetson Orin Nano 8 GB und hat keinen Gelenk-Kraftsensor. Die Ausführung Flagship setzt auf hochpräzise Hände mit 2 bis 3 kg Traglast, ergänzt zwei sechsdimensionale Kraftsensoren und arbeitet mit einem Jetson AGX Orin 64 GB Developer Kit auf einer ARM-Plattform. Die Wahl ist damit eine praktische: leichtes Greifen mit ausgelagerter Rechenleistung auf einer Workstation oder schwerere, kraftgeregelte Manipulation, bei der Wahrnehmung und Bewegungsplanung an Bord laufen.
Die Plattform eignet sich für zweiarmige mobile Manipulation auf Böden in Innenräumen — Greifentwicklung, kamerabasierte Wahrnehmung, kraftgeregelte Forschung mit der Ausführung Flagship und Prototypen gewerblicher Handhabungsaufgaben innerhalb von 2 bis 3 kg pro Arm. Akkukapazität, Laufzeit und Schutzart werden mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- 1.5 m Rahmen mit 16 cm Hub: Ein Hubmechanismus erweitert die Arbeitshöhe um 16 cm über den 1.5 m hohen Rahmen, und das Bruttogewicht beträgt 96 kg.
- Kopf- und Handgelenkkameras in beiden Ausführungen: Eine Intel RealSense D435 im Kopf und zwei Kameras RealSense D405 an den Handgelenken sind in den Ausführungen Standard und Flagship gleichermaßen verbaut.
- Die Traglast der Hände ist die Hauptentscheidung: Die Hände TH-RH-1-L/R der Ausführung Standard sind für 0.5 kg ausgelegt, die hochpräzisen Hände der Ausführung Flagship für 2 bis 3 kg, passend zur Traglast von 2 bis 3 kg pro Arm.
- Zwei Bordcomputer zur Wahl: Die Ausführung Standard hat einen Jetson Orin Nano 8 GB, die Ausführung Flagship ein Jetson AGX Orin 64 GB Developer Kit auf einer ARM-Plattform für umfangreichere Wahrnehmungs- und Planungssoftware.
- 21 aktive Freiheitsgrade mit 18-Bit-Encodern: Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 18-Bit-Encodern über CAN und EtherCAT, die Hände laufen über einen 485-Bus, und jede Hand hat sechs aktive Freiheitsgrade.
- Radfahrwerk bis 1.5 m/s: Die maximale Navigationsgeschwindigkeit beträgt 1.5 m/s auf Hochleistungsrädern, für ebene Böden in Innenräumen statt für unwegsames Gelände.
- Standardschnittstellen für die Integration: Der Roboter bietet USB, einen Ethernet-Anschluss und einen Type-C-Ladeanschluss, mit einer Zweiarm-API als Einstieg in die Software.
Dieses Modell wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferzeitplan beeinflussen den Endbetrag, daher wird der Preis projektbezogen bestätigt und nicht ausgewiesen.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Ti5 Robotics |
|---|---|
| Modell | T170D |
| Ausführungen | Standard-Modell 170D; Flagship-Modell |
| Bauform | Zweiarmiger Humanoide auf Rädern mit Hubmechanismus |
| Gesamthöhe | 1.5 m plus 16 cm Hubhöhe |
| Bruttogewicht | 96 kg |
| Armspannweite | 1.35 m |
| Aktive Freiheitsgrade gesamt | 21 |
| Traglast pro Arm | 2–3 kg |
| Traglast der Hand | Standard: 0.5 kg; Flagship: 2–3 kg |
| Modell der geschickten Hand | Standard: TH-RH-1-L/R; Flagship: hochpräzise geschickte Hand |
| Freiheitsgrade der geschickten Hand | 6 aktive pro Hand |
| Wiederholgenauigkeit am Endeffektor | ≤0.3 mm |
| Fahrwerk | Hochleistungsräder |
| Fahrgeschwindigkeit | 1.5 m/s maximale Navigationsgeschwindigkeit |
| Schnittstelle der Gelenkantriebe | CAN und EtherCAT |
| Getriebetyp der Gelenke | Harmonic-Drive-Getriebe |
| Auflösung der Gelenk-Encoder | 18 Bit |
| Kraftsensorik der Gelenke | Flagship: sechsdimensionaler Kraftsensor × 2; Standard: keiner |
| Visuelle Wahrnehmung | Kopf Intel RealSense D435 × 1; Handgelenke Intel RealSense D405 × 2 (beide Ausführungen) |
| Steuerung und Rechenleistung | Standard: NVIDIA Jetson Orin Nano 8 GB; Flagship: NVIDIA Jetson AGX Orin 64 GB Developer Kit, ARM-Plattform |
| Software | Zweiarm-API |
| Anschlüsse | USB, Ethernet-Anschluss, Type-C-Ladeanschluss |
| Kommunikation | Gelenke CAN und EtherCAT; Hände 485 |
| Werkstoffe | Struktur aus Aluminiumlegierung o. Ä.; Verkleidung aus ABS o. Ä. |
| Akkukapazität und Laufzeit | Im Angebot zu bestätigen |
| Schutzart | Im Angebot zu bestätigen |
| Preis | Nur auf Angebotsbasis |
Branchen
Häufig gestellte Fragen
Der T170D hat einen festen Rahmen von 1.5 m mit 16 cm Hub statt des von 1.28 bis 1.69 m verstellbaren Torsos des T170C, eine Armspannweite von 1.35 m statt 2 m, 21 statt 22 Freiheitsgrade, 18-Bit- statt 16/18-Bit-Gelenk-Encoder und ein Fahrwerk mit 1.5 m/s statt 2.0 m/s. Außerdem hat er Kopf- und Handgelenkkameras in beiden Ausführungen, während der T170C Kameras und Bordcomputer nur in der Ausführung Flagship hat.
Hände, Kraftsensorik und Rechenleistung. Die Ausführung Standard hat Hände TH-RH-1-L/R mit 0.5 kg Traglast, keinen Gelenk-Kraftsensor und einen Jetson Orin Nano 8 GB. Die Ausführung Flagship hat hochpräzise Hände mit 2 bis 3 kg Traglast, zwei sechsdimensionale Kraftsensoren und ein Jetson AGX Orin 64 GB Developer Kit auf einer ARM-Plattform. Fahrwerk, Arme, Kameras und Rahmen sind identisch.
Jeder Arm ist für 2 bis 3 kg ausgelegt, bei einer Wiederholgenauigkeit am Endeffektor von 0.3 mm oder besser. Die Traglast der Hände hängt von der Ausführung ab: 0.5 kg bei Standard und 2 bis 3 kg bei Flagship.
Nein. Er fährt auf Hochleistungsrädern mit einer maximalen Navigationsgeschwindigkeit von 1.5 m/s und hat zusätzlich einen Hubmechanismus von 16 cm, der die Arbeitshöhe über den 1.5 m hohen Rahmen hinaus anhebt.
Beide Ausführungen haben eine Kopfkamera Intel RealSense D435 und zwei Handgelenkkameras RealSense D405. Externe Anschlüsse sind USB, ein Ethernet-Anschluss und ein Type-C-Ladeanschluss; die Gelenke kommunizieren über CAN und EtherCAT, die Hände über einen 485-Bus.
Er wird auf Angebotsbasis angeboten. Ausführung, Konfiguration, Stückzahl und Lieferung werden projektbezogen bestätigt, und der Preis wird im Angebot festgelegt.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.