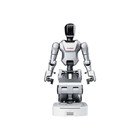
- 320 kg Plattform mit 144 kg Fahrwerk Das Bruttogewicht beträgt 320 kg, davon entfallen allein 144 kg auf das Fahrwerk; damit ist er mit Abstand der größte Roboter der Ti5 T-Serie.
- 20 kg Transportlast bei 0,3 mm Wiederholgenauigkeit Die Transportlast beträgt 20 kg, gegenüber 2 bis 3 kg pro Arm beim T170D und 3 kg beim T140A und T170C, bei einer Wiederholgenauigkeit am Endpunkt von 0,3 mm oder besser.
- 1,57 m Rahmen mit 0,5 m klappbarem Hub Ein klappbarer Hubmechanismus erweitert den Arbeitshöhenbereich um einen halben Meter über den 1,57 m hohen Rahmen.
- Hakenförmige Klemmgreifer statt geschickter Hände Die Endeffektoren sind hakenförmige Klemmgreifer, ein Handhabungswerkzeug statt der mehrfingrigen Hände der anderen Roboter der T-Serie.
- Industrielle 3D-Laserbildverarbeitung Für die Wahrnehmung sorgt eine industrielle 3D-Laserkamera Mech-Eye LSRL, die Sensorklasse für Bin-Picking und Maßprüfung, statt der RealSense-Tiefenkameras, die sonst in der Baureihe verbaut sind.
- Zwei 48-V-Akkus, 2 h Akkulaufzeit Der Körper wird aus einem Akku mit 48 V 10 Ah versorgt, das Fahrwerk aus einem Akku mit 48 V 40 Ah, bei einer Akkulaufzeit von zwei Stunden.
- 23 aktive Freiheitsgrade auf einem Fahrwerk mit 1,4 m/s Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 16/18-Bit-Encodern über CAN oder EtherCAT, mit Ethernet als externer Schnittstelle und einem Jetson AGX Orin 64 GB Developer Kit als Bordrechner.


Beschreibung
Der T230C bildet das industrielle Ende der Ti5 T-Serie und ist eine andere Maschine als der Rest der Baureihe. Mit 320 kg brutto, davon 144 kg für das Fahrwerk, hat er etwa die dreifache Masse des T170D und die siebenfache des T140A, und er ist für eine Transportlast von 20 kg ausgelegt, wo die anderen 2 bis 3 kg pro Arm tragen. Der Rahmen ist 1,57 m hoch, ein klappbarer Hubmechanismus bringt weitere 0,5 m Arbeitshöhe, und die Armspannweite beträgt 2.047,4 mm.
Endeffektoren und Sensorik heben ihn ab. Statt mehrfingriger geschickter Hände hat er hakenförmige Klemmgreifer, und statt RealSense-Tiefenkameras trägt er eine industrielle 3D-Laserkamera Mech-Eye LSRL — die Sensorklasse, die in Fabriken für Bin-Picking und Maßprüfung eingesetzt wird. Die Energie kommt aus zwei 48-V-Akkus, 10 Ah für den Körper und 40 Ah für das Fahrwerk, bei einer Akkulaufzeit von zwei Stunden. Das Radfahrwerk fährt 1,4 m/s, die 23 aktiven Gelenke kombinieren Harmonic-Drive-Getriebe mit 16/18-Bit-Encodern über CAN oder EtherCAT, Ethernet ist die externe Schnittstelle, und als Bordrechner dient ein Jetson AGX Orin 64 GB Developer Kit.
Er wird in nur einer Ausführung angeboten, dem T230C Standard-Modell; die Wahl zwischen Standard und Flagship, die es bei den anderen vier Robotern der T-Serie gibt, entfällt hier. Die Außenhülle besteht aus ABS, Gummi und Aluminium der 6er-Serie über einer Struktur aus Aluminiumlegierung und Edelstahl.
Der Roboter richtet sich an Käufer mit konkreten Handhabungsaufgaben statt an Forschungsprojekte: Maschinenbeschickung, Teiletransfer, wiederkehrender Materialtransport innerhalb eines Werks und die Entwicklung 3D-bildgestützter Manipulationssoftware. Er erfordert die technischen Ressourcen, um eine Maschine von 320 kg in eine Arbeitsumgebung zu integrieren, und wegen der Hakengreifer sollte die Handhabungsaufgabe zu diesem Endeffektor passen, andernfalls ist eine Änderung abzustimmen. Schutzart und Traglast bei voller Reichweite werden mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- 320 kg Plattform mit 144 kg Fahrwerk: Das Bruttogewicht beträgt 320 kg, davon entfallen allein 144 kg auf das Fahrwerk; damit ist er mit Abstand der größte Roboter der Ti5 T-Serie.
- 20 kg Transportlast bei 0,3 mm Wiederholgenauigkeit: Die Transportlast beträgt 20 kg, gegenüber 2 bis 3 kg pro Arm beim T170D und 3 kg beim T140A und T170C, bei einer Wiederholgenauigkeit am Endpunkt von 0,3 mm oder besser.
- 1,57 m Rahmen mit 0,5 m klappbarem Hub: Ein klappbarer Hubmechanismus erweitert den Arbeitshöhenbereich um einen halben Meter über den 1,57 m hohen Rahmen.
- Hakenförmige Klemmgreifer statt geschickter Hände: Die Endeffektoren sind hakenförmige Klemmgreifer, ein Handhabungswerkzeug statt der mehrfingrigen Hände der anderen Roboter der T-Serie.
- Industrielle 3D-Laserbildverarbeitung: Für die Wahrnehmung sorgt eine industrielle 3D-Laserkamera Mech-Eye LSRL, die Sensorklasse für Bin-Picking und Maßprüfung, statt der RealSense-Tiefenkameras, die sonst in der Baureihe verbaut sind.
- Zwei 48-V-Akkus, 2 h Akkulaufzeit: Der Körper wird aus einem Akku mit 48 V 10 Ah versorgt, das Fahrwerk aus einem Akku mit 48 V 40 Ah, bei einer Akkulaufzeit von zwei Stunden.
- 23 aktive Freiheitsgrade auf einem Fahrwerk mit 1,4 m/s: Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 16/18-Bit-Encodern über CAN oder EtherCAT, mit Ethernet als externer Schnittstelle und einem Jetson AGX Orin 64 GB Developer Kit als Bordrechner.
Dieses Modell wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferzeitplan beeinflussen den Endbetrag, daher wird der Preis projektbezogen bestätigt und nicht ausgewiesen.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Ti5 Robotics |
|---|---|
| Modell | T230C Standard-Modell |
| Ausführungen | Eine Ausführung: Standard-Modell |
| Bauform | Zweiarmiger Humanoide auf Rädern mit klappbarem Hubmechanismus |
| Gesamthöhe | 1,57 m plus 0,5 m klappbarer Hubmechanismus |
| Bruttogewicht | 320 kg |
| Gewicht des Fahrwerks | 144 kg |
| Armspannweite | 2.047,4 mm |
| Transportlast | 20 kg |
| Wiederholgenauigkeit am Endpunkt | ≤0,3 mm |
| Aktive Freiheitsgrade gesamt | 23 |
| Endeffektoren | Hakenförmige Klemmgreifer |
| Fahrgeschwindigkeit | 1,4 m/s |
| Typ der Gelenkantriebe | CAN/EtherCAT |
| Getriebetyp der Gelenke | Harmonic-Drive-Getriebe |
| Auflösung der Gelenk-Encoder | 16/18 Bit |
| Nennbetriebsspannung | 48 V |
| Akkukapazität | Körper 48 V 10 Ah; Fahrwerk 48 V 40 Ah |
| Akkulaufzeit | 2 h |
| Visuelle Wahrnehmung | Industrielle 3D-Laserkamera Mech-Eye LSRL |
| Steuerung und Rechenleistung | NVIDIA Jetson AGX Orin 64 GB Developer Kit |
| Kommunikation | CAN/EtherCAT; Ethernet-Schnittstelle |
| Werkstoffe der Struktur | Aluminiumlegierung, Edelstahl o. Ä. |
| Werkstoffe der Außenhülle | ABS, Gummi, Aluminium der 6er-Serie o. Ä. |
| Schutzart | Im Angebot zu bestätigen |
| Traglast bei voller Reichweite | Im Angebot zu bestätigen |
| Preis | Nur auf Angebotsbasis |
Branchen
Häufig gestellte Fragen
In Größe und Zweck. Er wiegt 320 kg brutto, mit einem Fahrwerk von 144 kg und 20 kg Transportlast, gegenüber 45 bis 96 kg und 2 bis 3 kg pro Arm im Rest der Baureihe. Er hat hakenförmige Klemmgreifer statt geschickter Hände, eine industrielle 3D-Laserkamera Mech-Eye LSRL statt RealSense-Tiefenkameras und eine Akkulaufzeit von zwei Stunden aus zwei 48-V-Akkus.
Der Rahmen ist 1,57 m hoch, ein klappbarer Hubmechanismus bringt weitere 0,5 m Arbeitshöhe. Das Bruttogewicht beträgt 320 kg, davon entfallen 144 kg auf das Fahrwerk.
Eine: das T230C Standard-Modell. Die anderen vier Roboter der T-Serie gibt es jeweils in einer Ausführung Standard und Flagship, dieses Modell dagegen nur in einer einzigen Konfiguration.
Hakenförmige Klemmgreifer. Ti5 baut geschickte Hände zwar als eigene Produktlinie, ob sich für eine bestimmte Bestellung ein anderer Endeffektor montieren lässt, wird jedoch mit dem Angebot bestätigt.
Eine industrielle 3D-Laserkamera Mech-Eye LSRL für die Wahrnehmung und ein NVIDIA Jetson AGX Orin 64 GB Developer Kit für Steuerung und Berechnung; die Gelenke kommunizieren über CAN oder EtherCAT, Ethernet ist die externe Schnittstelle.
Er wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Stückzahl und Lieferung werden projektbezogen bestätigt, und der Preis wird im Angebot festgelegt.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.