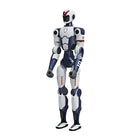
- يدان من طراز Unitree Dex3-1 يدان ثلاثيتا الأصابع تعملان بالتحكم بالقوة، بـ 7 درجات حرية لكل منهما (3 في الإبهام، و2 في السبابة، و2 في الإصبع الأوسط)، تحلّان محل يدي R1 الثابتتين.
- 40 درجة حرية يصل مجموع درجات الحرية في Pro A إلى 40 بفضل 26 مفصلًا في الجسم و14 مفصلًا في اليدين.
- أصابع بدفع مباشر تتحرك كل يد Dex3-1 بـ 6 مفاصل مصغّرة عديمة الفرش بدفع مباشر ومفصل واحد بدفع تروسي.
- حقيبة Jetson Orin بقدرة 100 TOPS تعمل وحدة NVIDIA Jetson Orin بقدرة 100 TOPS حاسوبًا للتطوير باستخدام unitree_sdk2 وDDS وROS 2.
- توصيل اليدين عبر حقيبة الحوسبة تتصل كل يد بمخرج طاقة XT30 ومنفذ إشارة ومنفذ كاميرا في وحدة توسعة الأيدي البارعة بحقيبة الحوسبة.
- يدان من دون مستشعرات لمس تأتي يدا Dex3-1 في Pro A من دون مستشعرات لمس؛ أما Pro B فيستخدم اليدين نفسيهما مع 33 مستشعر ضغط في كل منهما.
- ضمان الشركة المصنّعة لمدة 12 شهرًا تأتي جميع إصدارات R1 EDU بضمان Unitree لمدة 12 شهرًا.


الوصف
يُعد Unitree R1 EDU Pro A (U3) إصدار R1 EDU الذي يأتي بيدين بارعتين ثلاثيتي الأصابع من طراز Unitree Dex3-1 بدلًا من اليدين الثابتتين. ولكل يد 7 درجات حرية (3 في الإبهام، و2 في السبابة، و2 في الإصبع الأوسط)، ليصل مجموع درجات حرية الروبوت إلى 40، مع حقيبة NVIDIA Jetson Orin بقدرة 100 TOPS وتطوير ثانوي كامل.
Dex3-1 هي يد Unitree القائمة على التحكم بالقوة، وتعمل بـ 6 مفاصل مصغّرة عديمة الفرش بدفع مباشر ومفصل واحد بدفع تروسي. وتتصل كل يد بمخرج طاقة XT30 ومنفذ إشارة ومنفذ كاميرا في وحدة توسعة الأيدي البارعة بحقيبة الحوسبة، وتنشر Unitree فيديو تركيب مفصّلًا خطوة بخطوة لها. وتأتي يدا Pro A من دون مستشعرات لمس.
أما بقية المواصفات فهي مواصفات R1 EDU: الهيكل ذو 26 مفصلًا ووزن 29 كجم مع كاميرا العمق ثنائية العدسة، وحزمة unitree_sdk2 بلغتي C++ وPython عبر DDS، والتوافق مع ROS 2، ونماذج URDF وSTEP وMuJoCo. وهو المدخل ثلاثي الأصابع إلى المناولة البارعة على روبوت بشري الشكل يمشي، لمجموعات البحث ومختبرات التعليم.
يستخدم R1 EDU Pro B (U4) يدَي Dex3-1 نفسيهما مع 33 مستشعر ضغط في كل منهما. ويحمل Pro C وPro D يدين خماسيتي الأصابع من طراز BrainCo Revo 2 (38 درجة حرية إجمالًا)، أما R1 EDU Smart (U2) فهو الروبوت نفسه بقدرة 100 TOPS من دون أيدٍ.
القدرات الرئيسية
- اليدان: يدان ثلاثيتا الأصابع من طراز Unitree Dex3-1، بـ 7 درجات حرية لكل منهما، من دون مستشعرات لمس.
- درجات الحرية: 40 إجمالًا: 26 مفصلًا في الجسم + 14 مفصلًا في اليدين.
- نظام دفع اليد: تحكم بالقوة عبر 6 مفاصل مصغّرة عديمة الفرش بدفع مباشر + 1 بدفع تروسي لكل يد.
- حقيبة الحوسبة: NVIDIA Jetson Orin بقدرة 100 TOPS، مع وحدة توسعة الأيدي البارعة.
- التطوير الثانوي: unitree_sdk2 بلغتي C++ وPython، وDDS، وROS 2؛ ونماذج URDF وSTEP وMuJoCo.
- الهيكل: 1.23 م، و29 كجم، وكاميرا عمق ثنائية العدسة، وبطارية بسعة 6000 مللي أمبير/ساعة؛ ضمان 12 شهرًا.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ضمن عرض السعر.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | Unitree Robotics |
|---|---|
| الطراز | R1 EDU Pro A (U3)؛ الاسم لدى Unitree: R1 EDU |
| نوع الروبوت | روبوت بشري الشكل ثنائي الأرجل |
| الأبعاد في وضع الوقوف | 1230 × 357 × 190 مم (الارتفاع × العرض × السماكة) |
| الأبعاد عند الطي | 690 × 450 × 300 مم |
| الوزن | نحو 29 كجم مع البطارية |
| الألوان | الأبيض أو الأحمر، مع ملصقات إبداعية لتغيير المظهر |
| مفاصل الجسم | 26 محركًا مفصليًا: 6 في كل ساق، و5 في كل ذراع، و2 في الخصر، و2 في الرأس |
| إجمالي درجات الحرية | 40 (26 مفصلًا في الجسم + 14 مفصلًا نشطًا في اليدين) |
| طول الساق والذراع | أسفل الساق + الفخذ 600 مم؛ الساعد + العضد 420 مم |
| نطاق الحركة | الركبة من −10° إلى +139°؛ الورك: انعراج ±157°، وميل من −168° إلى +146°، ودوران من −60° إلى +100°؛ الخصر: انعراج ±150°، ودوران ±30°؛ الرأس: انعراج ±115°، وميل ±36° |
| حمولة الذراع | نحو 2 كجم لكل ذراع، وتتفاوت كثيرًا بحسب وضعية الذراع |
| نظام الدفع | محركات مفصلية PMSM ذات دوّار داخلي وقصور ذاتي منخفض وسرعة عالية؛ محامل أسطوانية متقاطعة ومحامل كروية؛ مُرمِّزات مزدوجة + مفردة؛ تمديدات أسلاك داخلية عبر محاور مجوّفة؛ تبريد هوائي موضعي |
| الأيدي البارعة | 2 × Unitree Dex3-1 |
| نوع اليد | ثلاثية الأصابع، 7 درجات حرية لكل يد |
| نظام دفع اليد | تحكم بالقوة: 6 مفاصل مصغّرة عديمة الفرش بدفع مباشر + 1 بدفع تروسي لكل يد |
| استشعار اللمس | غير مضمَّن (يدا Dex3-1 في Pro B مزوّدتان بـ 33 مستشعر ضغط لكل منهما) |
| أبعاد اليد ووزنها | يُؤكَّد مع عرض السعر؛ أرقام Unitree لطراز Dex3-1 المزوّد بمستشعرات: 175 × 88 × 77 مم، و710 جرامات، ودقة تكرار ±2 مم عند طرف الإصبع، وحمولة إمساك 500 جرام |
| توصيلات اليد | تتصل كل يد بمخرج طاقة XT30 ومنفذ إشارة ومنفذ كاميرا في وحدة توسعة الأيدي البارعة بحقيبة الحوسبة |
| الكاميرا | كاميرا عمق ثنائية العدسة في الرأس، بمجال رؤية 146° × 124°؛ RGB بدقة 1280 × 720 بمعدل 30 هرتز، والعمق بدقة 544 × 448 بمعدل 10 هرتز |
| الحوسبة | وحدة معالجة مركزية عالية الأداء ذات 8 أنوية + وحدة حوسبة بصرية بقدرة 10 TOPS |
| حقيبة الحوسبة | NVIDIA Jetson Orin بقدرة 100 TOPS (وحدة الحوسبة المخصصة للتطوير) |
| الصوت | مصفوفة من 4 ميكروفونات؛ مكبّرا صوت ستيريو، 3 واط × 2 |
| الذكاء الاصطناعي الصوتي والمرئي | تفاعل بالصوت والصورة عبر نموذج كبير متعدد الوسائط عند الاتصال بالإنترنت؛ التنشيط بعبارة «Hello Robot» أو بالضغط للتحدث |
| مؤشر الحالة الضوئي | مصباح RGB على الصدر بـ 256 لونًا يبيّن حالة الروبوت |
| الاتصال اللاسلكي | Wi-Fi 6، Bluetooth 5.2 |
| اللوحة العلوية | مخارج طاقة XT30 بجهد 24 فولت / 3 أمبير و36 فولت / 5 أمبير؛ منفذ إيثرنت غيغابت RJ45؛ زر النهوض / الاستلقاء |
| البطارية | بطارية ذكية سريعة الفك، 6000 مللي أمبير/ساعة |
| مدة التشغيل | نحو 1 ساعة لكل بطارية (أقل مع المشي السريع أو الحمولة أو الأرض غير المستوية) |
| الشاحن | دخل 100–240 فولت؛ خرج 38 فولت، 3 أمبير، 114 واط؛ نحو 1.5 ساعة لكل شحنة، وتُشحن البطارية خارج الروبوت |
| جهاز التحكم عن بُعد | زر إيقاف طارئ مادي وإيقاف برمجي (L2 + B)؛ 780 مللي أمبير/ساعة، نحو 5 ساعات؛ أكثر من 100 م في البيئات المفتوحة |
| التحكم والتحديثات | تطبيق Unitree Explore لنظامي iOS وAndroid، وجهاز التحكم عن بُعد والأوامر الصوتية؛ تحديثات OTA ذكية |
| الحركات المدمجة | وضع الجري (سرعة منخفضة أو عالية)؛ أوضاع رقص منها Kung Fu وJeet Kune Do وTwist؛ إيماءات مثل المصافحة والتلويح والتصفيق |
| التطوير الثانوي | unitree_sdk2 بلغتي C++ وPython عبر DDS؛ متوافقة مع ROS 2 (Foxy وHumble)؛ تحكم عالي المستوى وعلى مستوى المفاصل |
| نماذج المحاكاة | نماذج URDF وSTEP وMuJoCo لروبوت R1 |
| الملاحة | جهاز LiDAR اختياري لخدمة SLAM والملاحة من Unitree (مساحات داخلية ثابتة ومستوية تقل عن 45 م) |
| بيئة التشغيل | 0–40 درجة مئوية على أرض مستوية؛ غير مقاوم للماء ولا للغبار |
| الضمان | 12 شهرًا |
| محتويات العبوة | الروبوت في حقيبة نقل صلبة، وبطارية R1 ذكية سريعة الفك، والشاحن وكابل الشحن، وجهاز تحكم عن بُعد بزر إيقاف طارئ، ومجموعة حامل (قاعدة وعمود دعم وكتيفة ومشبك سريع الفك وحلقة مموّجة وإسفنج واقٍ)، وعمود فولاذي للمعايرة، وملصقات للهيكل، ودليل المستخدم؛ وبصفته R1 EDU: حقيبة الحوسبة مع وحدة NVIDIA Jetson Orin بقدرة 100 TOPS، وقضبان التوسعة، والبراغي، ووحدة توسعة الأيدي البارعة وكابلاتها؛ ويدان من طراز Unitree Dex3-1، مع كتائف التثبيت وكتائف الكاميرا والكابلات. وتُؤكَّد قائمة التعبئة الكاملة مع عرض السعر |
الصناعات
كتيب المنتج

Unitree Robotics R1 EDU Pro A (U3) – كتيب المنتج
كتيب Robotix Market مع جميع الإمكانيات والمواصفات الفنية الكاملة — للحفظ أو الطباعة أو الإرسال.
تنزيل الكتيب (PDF)الأسئلة الشائعة
يبلغ سعر Unitree Robotics R1 EDU Pro A (U3) في سوقك €27.800. ولطلبات الكميات أو المشاريع، تواصل معنا للحصول على عرض سعر تجاري.
استشعار اللمس. يحمل كلاهما يدين ثلاثيتي الأصابع من طراز Unitree Dex3-1 (7 درجات حرية لكل منهما، و40 درجة حرية إجمالًا) على حقيبة 100 TOPS. ويدا Pro A من دون مستشعرات لمس، بينما يضم R1 EDU Pro B (U4) في كل يد 33 مستشعر ضغط موزعة على 9 مصفوفات، تقيس من 10 إلى 2500 جرام.
كل يد Dex3-1 يد ثلاثية الأصابع تعمل بالتحكم بالقوة، بـ 7 درجات حرية: 3 في الإبهام، و2 في السبابة، و2 في الإصبع الأوسط، تحركها 6 مفاصل مصغّرة عديمة الفرش بدفع مباشر ومفصل واحد بدفع تروسي. وتذكر Unitree للإصدار المزوّد بمستشعرات الأرقام التالية: 710 جرامات، و175 × 88 × 77 مم، ودقة تكرار ±2 مم عند طرف الإصبع، وحمولة إمساك 500 جرام؛ أما أرقام يد Pro A نفسها فنؤكدها مع عرض السعر.
يظهر في فيديو فتح العبوة الذي نشرته Unitree لروبوت R1 ما يلي: الروبوت في حقيبة نقل صلبة، وبطارية R1 ذكية سريعة الفك، والشاحن وكابل الشحن، وجهاز تحكم عن بُعد بزر إيقاف طارئ، ومجموعة حامل (قاعدة وعمود دعم وكتيفة ومشبك سريع الفك وحلقة مموّجة وإسفنج واقٍ)، وعمود فولاذي للمعايرة، وملصقات للهيكل، ودليل المستخدم. وبصفته R1 EDU، يضيف حقيبة الحوسبة مع وحدة NVIDIA Jetson Orin بقدرة 100 TOPS، وقضبان التوسعة، والبراغي، ووحدة توسعة الأيدي البارعة وكابلاتها. ويأتي Pro A (U3) أيضًا بيديه من طراز Unitree Dex3-1، مع كتائف التثبيت وكتائف الكاميرا والكابلات الخاصة بهما. ولا تنشر Unitree قائمة تعبئة مكتوبة لكل إصدار، لذا نؤكد القائمة الكاملة الخاصة بتهيئتك مع عرض السعر.
لا توصي Unitree بذلك. فأثناء التطوير، تجنّب الحركات العنيفة مثل الجري أو اختبارات التوازن ما دامت الأيدي البارعة مركّبة، وزِد الإزاحة الخارجية لمحركات الكتف حتى لا تصطدم اليدان بالجسم.
نعم، مثل كل إصدارات R1 EDU: حزمة unitree_sdk2 بلغتي C++ وPython عبر DDS، متوافقة مع ROS 2، مع تحكم عالي المستوى وعلى مستوى المفاصل، على وحدة الحوسبة المخصصة للتطوير بقدرة 100 TOPS في حقيبة الحوسبة. وتوفّر Unitree نماذج URDF وSTEP وMuJoCo لروبوت R1.
يأتي R1 EDU Pro A (U3)، مثل كل إصدارات R1 EDU، بضمان الشركة المصنّعة من Unitree لمدة 12 شهرًا (مقابل 8 أشهر لإصدار R1 Basic). ويُورَّد جديدًا عبر قنوات توزيع راسخة ويُشحن إلى جميع أنحاء العالم، ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويغطي دليل المطوّرين الخاص بروبوت R1 من Unitree حزمة SDK وحقيبة الحوسبة وتركيب الأيدي.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.